Uma célula de robótica colaborativa não se torna segura apenas porque o robô opera sem uma grade perimetral. A segurança depende da aplicação real: ferramenta instalada, peça manipulada, velocidades, alcance, pontos de esmagamento, lógica de controle e interação prevista entre operador e máquina. Na indústria brasileira, tratar a robótica colaborativa como solução pronta para eliminar proteções físicas é um erro que pode criar riscos graves e não conformidades com a NR12.
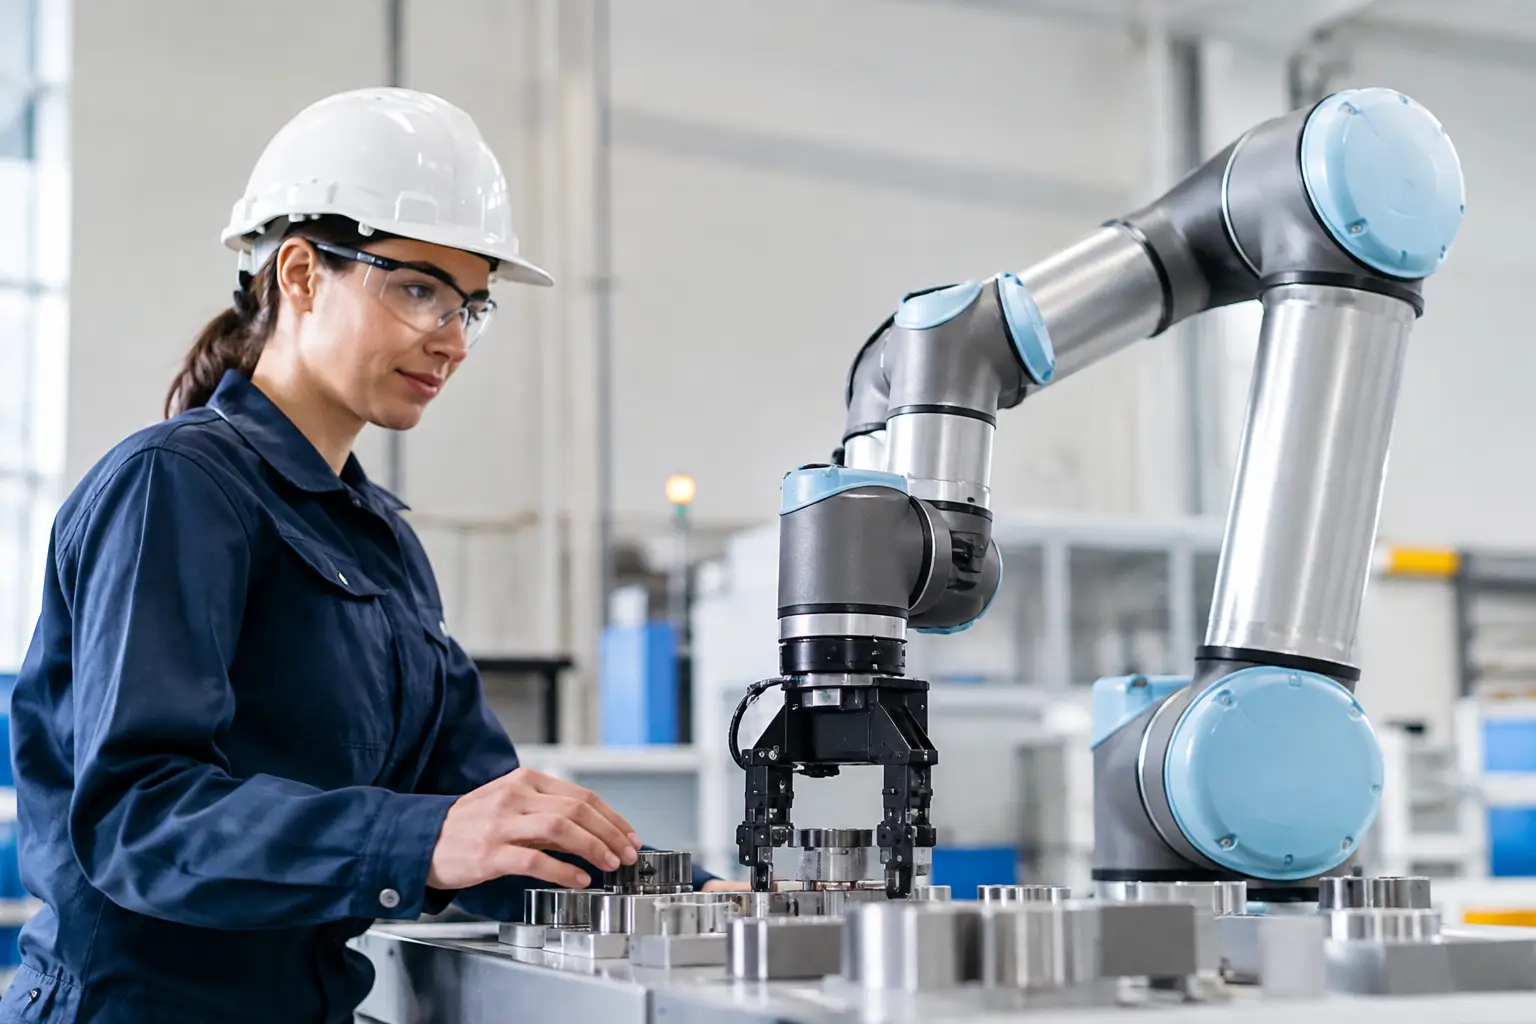
O robô colaborativo, ou cobot, foi projetado para compartilhar parte do espaço de trabalho com pessoas sob condições controladas. Isso amplia possibilidades de automação em operações de montagem, inspeção, embalagem, abastecimento de máquinas, paletização leve e testes funcionais. Porém, a colaboração não é uma característica permanente do equipamento: ela é definida pelo conjunto robô, periféricos, processo, sistema de segurança e procedimento operacional.
O que caracteriza a robótica colaborativa
A robótica colaborativa permite que pessoas e robôs executem atividades em uma mesma célula, com estratégias específicas para reduzir a exposição ao risco. O ganho está em automatizar tarefas repetitivas ou ergonomicamente desfavoráveis sem exigir, necessariamente, uma linha totalmente segregada. Isso é particularmente relevante em processos de alta variedade, lotes menores ou ciclos que dependem de intervenção manual qualificada.
Há quatro modalidades de colaboração usualmente consideradas no projeto: parada monitorada de segurança, guiamento manual, monitoramento de velocidade e separação, e limitação de potência e força. Cada uma exige arquitetura, dispositivos e critérios de validação próprios. Em muitos casos, mais de uma modalidade é aplicada na mesma célula conforme a etapa do ciclo.
Na parada monitorada, o robô interrompe o movimento antes que o operador acesse a zona perigosa. No guiamento manual, a pessoa conduz o manipulador para ensinar posições ou executar uma tarefa assistida. No monitoramento de velocidade e separação, sensores verificam a distância entre pessoa e robô e ajustam a velocidade ou comandam a parada. Já na limitação de potência e força, o contato eventual pode ser admitido quando os limites biomecânicos aplicáveis são atendidos.
A escolha não deve ser baseada apenas no catálogo do fabricante. Uma aplicação de paletização com caixas, por exemplo, pode envolver cargas instáveis, pinças com arestas, inércia elevada e zona de aprisionamento junto a transportadores. Mesmo instalado em um cobot, esse conjunto pode requerer segregação física, scanner a laser, cortina de luz, tapetes sensíveis ou outras medidas de proteção.
Segurança começa pela análise de riscos
A ABNT NBR ISO 12100 estabelece a base metodológica para identificar perigos, estimar riscos e definir medidas de redução. Na robótica colaborativa, essa análise deve abranger o ciclo completo: instalação, programação, produção, troca de ferramenta, limpeza, manutenção, falhas previsíveis e recuperação após parada de emergência.
O risco não vem somente do braço robótico. A garra, a peça, os alimentadores, mesas rotativas, esteiras, dispositivos de fixação e sistemas pneumáticos podem gerar corte, cisalhamento, impacto, esmagamento, projeção e queda de materiais. Um robô operando em baixa velocidade pode ser aceitável em uma trajetória livre, mas perigoso quando empurra uma peça contra um batente ou se aproxima de uma estrutura fixa.
A análise HRN ajuda a priorizar intervenções ao considerar probabilidade, frequência de exposição, possibilidade de evitar o perigo e severidade da lesão. A partir desse diagnóstico, a engenharia define as funções de segurança necessárias, como parada segura, limitação segura de velocidade, monitoramento de posição, intertravamento de portas e detecção de presença.
Essas funções precisam ter nível de desempenho compatível com o risco. A definição de PL, conforme a ABNT NBR ISO 13849-1, ou de SIL, quando aplicável pela IEC 62061, não pode ser presumida a partir da certificação isolada do robô. É necessário avaliar a cadeia completa de comando, incluindo sensores, relés ou CLP de segurança, rede industrial, acionamentos, contatores, atuadores e interfaces com equipamentos adjacentes.
O contato permitido tem limites técnicos
A ideia de que um cobot pode tocar qualquer pessoa sem consequência é incorreta. A avaliação de contato considera força, pressão, geometria da superfície, região do corpo atingida, duração e repetição da exposição. Um contato transitório no antebraço não tem o mesmo efeito de um aprisionamento de dedo entre a ferramenta e um dispositivo fixo.
Também é preciso distinguir contato intencional de contato não intencional. Em operações guiadas manualmente, o contato faz parte da atividade e deve ser previsto no projeto. Em movimentos automáticos, a aproximação inesperada do robô exige medidas para impedir colisões ou reduzir energia antes que o contato se torne lesivo. Os parâmetros de força e velocidade devem ser validados na condição mais crítica de operação, e não apenas ajustados de forma empírica no comissionamento.
Como projetar uma célula colaborativa conforme a NR12
A NR12 exige apreciação de riscos, medidas de proteção adequadas, sistemas de segurança confiáveis, sinalização, procedimentos e documentação técnica. Para uma célula robotizada, a conformidade precisa ser tratada desde a concepção mecânica e elétrica, evitando adaptações improvisadas após a instalação.
O projeto deve começar pela definição de processo. Qual tarefa será automatizada? Qual é a carga máxima, incluindo ferramenta e acessórios? Existem produtos com dimensões variáveis? Quais intervenções humanas são necessárias por turno? Onde estão os pontos de carga e descarga? Essas respostas determinam se a colaboração é tecnicamente viável ou se uma célula convencional, com barreiras e acesso controlado, oferece melhor segurança e produtividade.
Na sequência, a engenharia estabelece zonas e modos de operação. O modo automático pode trabalhar com velocidade nominal quando não há pessoas na área. Com aproximação detectada, o robô reduz velocidade e, se necessário, para em condição segura. Durante setup ou manutenção, a seleção de modo deve ser controlada, com velocidade reduzida, comando de ação mantida quando aplicável e prevenção contra partida inesperada.
A interface entre robô e periféricos merece atenção especial. Uma parada de segurança do manipulador não elimina automaticamente o risco em uma esteira, prensa, garra pneumática ou eixo externo. Todos os movimentos perigosos relacionados devem atingir estado seguro de forma coordenada. Da mesma forma, o rearme não pode reiniciar a célula de modo automático sem confirmação das condições seguras e sem comando deliberado do operador.
Quando houver proteções físicas, elas devem impedir acesso às zonas de risco sem criar novos perigos ou dificultar manutenção. Portas intertravadas, scanners a laser, cortinas de luz e comandos bimanuais são recursos possíveis, mas a seleção depende da aplicação. Instalar sensores sem considerar campo de detecção, tempo de resposta, distância de segurança e condições ambientais produz uma falsa sensação de proteção.
Validação, documentação e responsabilidade técnica
Após a montagem, a célula precisa ser validada. Essa etapa verifica se cada função de segurança foi implementada conforme o projeto e se responde corretamente em condições normais e de falha previsível. São testados, entre outros itens, paradas de emergência, intertravamentos, muting quando existente, zonas seguras, limites de velocidade, sinais de rearme e comportamento após queda de energia.
A rastreabilidade documental é parte do controle de risco. O prontuário deve reunir análise de riscos, diagramas elétricos, memória de cálculo ou relatório de PL, manuais, procedimentos de operação e manutenção, registros de testes, treinamentos e ART dos serviços de engenharia. Em auditorias, fiscalizações ou investigações de ocorrência, essa documentação demonstra que a solução foi concebida, executada e verificada com critério técnico.
A Tecservice atua nesse escopo de ponta a ponta, integrando apreciação de riscos, projeto mecânico e elétrico, programação de segurança, integração robótica, documentação e comissionamento em planta. Essa abordagem reduz incompatibilidades entre o que foi especificado, instalado e efetivamente validado na operação.
Onde a robótica colaborativa faz sentido
A adoção tende a ser vantajosa quando há tarefas repetitivas, variabilidade de produto, necessidade de flexibilidade e possibilidade de coexistência planejada entre operador e robô. Montagem assistida, testes, aplicação de adesivo, inspeção por visão computacional e alimentação de máquinas são exemplos frequentes. O retorno não depende apenas de reduzir mão de obra direta: pode vir de melhor repetibilidade, redução de esforço físico, menor refugo e disponibilidade mais estável do processo.
Por outro lado, operações com grandes massas, altas velocidades, ferramentas cortantes, materiais quentes ou riscos de aprisionamento podem limitar a colaboração direta. Nesses casos, a automação convencional com segregação pode ser a alternativa mais segura e produtiva. A decisão correta não é escolher entre cobot e robô industrial por tendência, mas dimensionar a arquitetura que atende ao risco e ao ciclo produtivo.
Uma célula colaborativa bem aplicada transforma a interação entre pessoas e automação em uma operação controlada, mensurável e segura. Antes de definir o equipamento, vale avaliar o processo, os perigos e as funções de segurança necessárias: é esse trabalho de engenharia que sustenta produtividade sem transferir risco para o chão de fábrica.